
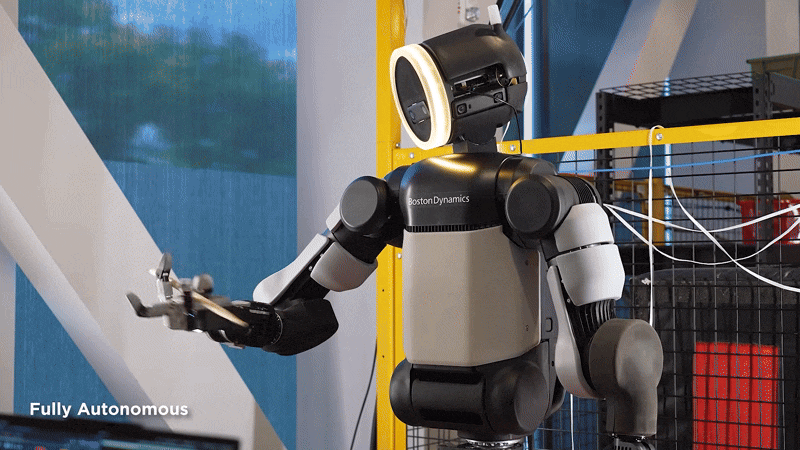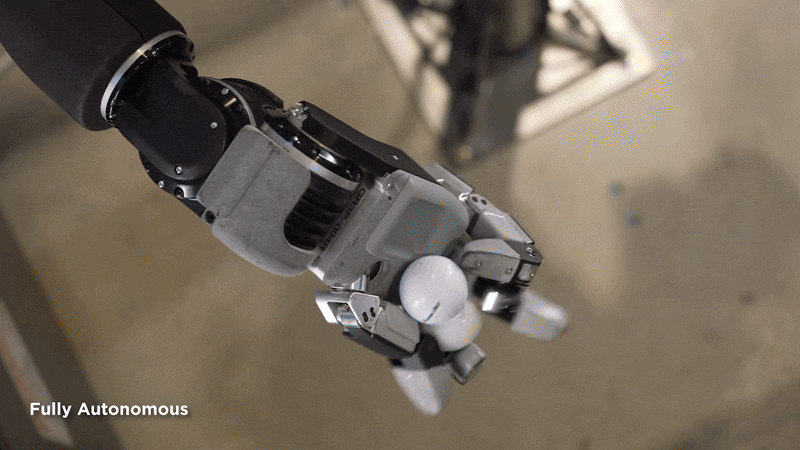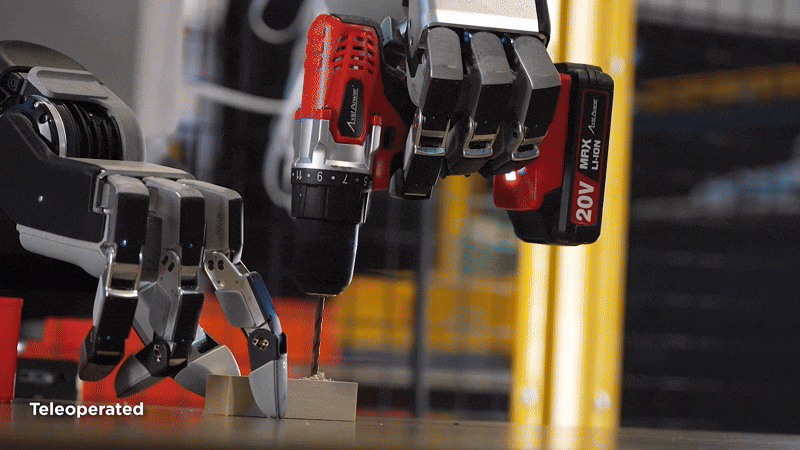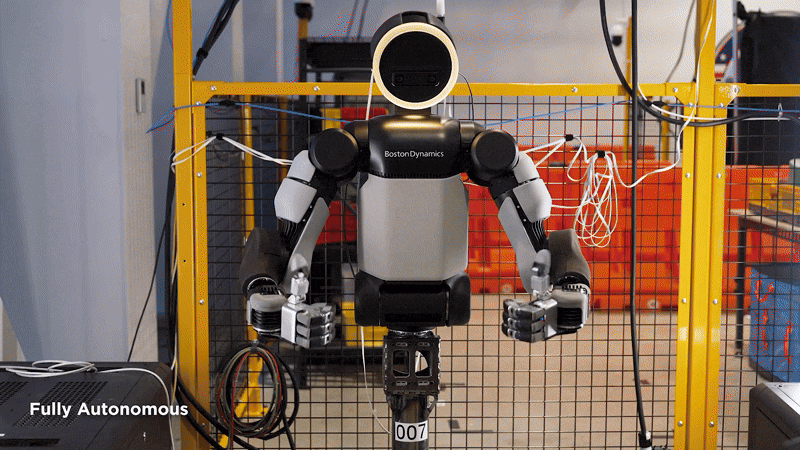
 ▲ 当地时间1日,波士顿动力首次公开了基于4根手指的新一代机器人手。/波士顿动力YouTube 人形机器人“Atlas”用右手拇指与食指拿起了钻头。装入左手拿着的电钻里,转动4次后牢牢固定。紧接着,右手食指按住一拃长的木块,用电钻垂直完成打孔。完成作业后,小心翼翼地将电钻放到桌面上。画面一转,Atlas在指间转动鼓槌,还用单手滚动2颗高尔夫球。曾经轻松搬起重物的Atlas,现在展现出了操作小物件与工具的精细“手艺”。▶当地时间1日,波士顿动力公开了拥有4根手指、可实现精细手部操作的Atlas的训练场景。/波士顿动力YouTube当地时间1日,现代汽车集团机器人分公司波士顿动力公开了拥有4根手指的新一代机器人手的操作技术。这是首次以视频形式公开活动手部并精细操作物体的画面。Atlas也搭载了精细的手部动作。Atlas搭载手部技术后,将超越单纯的移动与搬运能力,精进在汽车工厂等各种工业现场所需的技术。
在当天公开的视频中包含机器人操作人类工具、小型零部件的画面。对于机器人而言,这类精细作业并非易事。在使用电钻时,需要握住工具手柄的同时按下按钮,机器人必须能够精准控制每根手指的力度与动作。机器人还用指尖捏住小型螺母,精准调节旋转方向与力度将其拧紧。操作小且坚硬的零部件不仅要精准控制力度,还必须有在手上移动和重新调整物体的能力。用手指转动细长形态的鼓槌,在手上转动光滑的高尔夫球、玻璃球,都必须基于精准的调节能力。
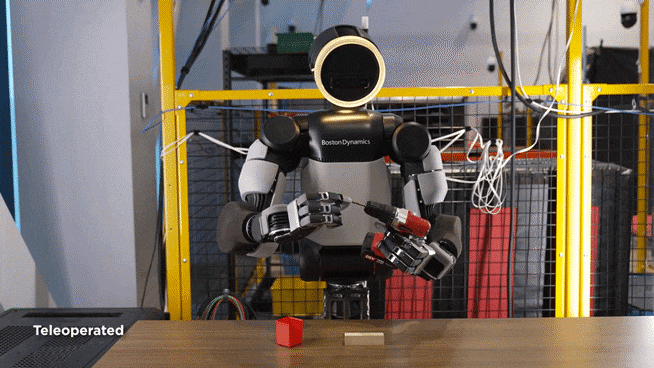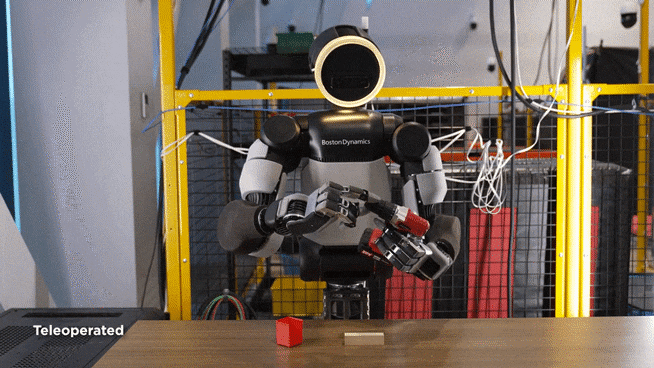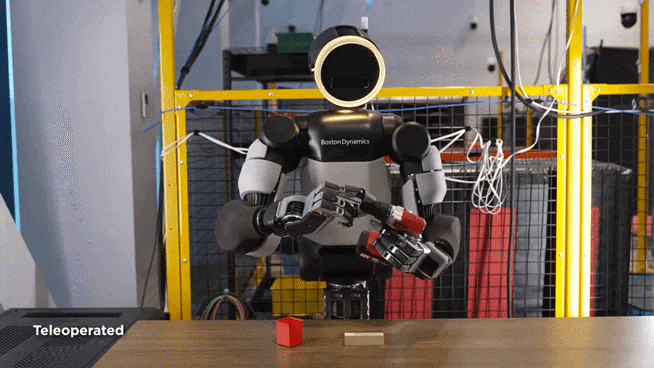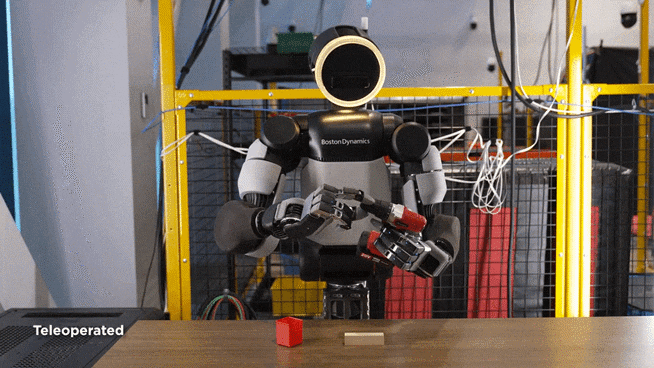 ▲ 当地时间1日,现代汽车集团机器人分公司波士顿动力公开了Atlas的手部新技术。图为将钻头组装到电钻前端的视频画面。/波士顿动力 Atlas相较于年初在美国CES展会上公开的版本,手指操控能力进一步升级使之成为可能。拇指等4根手指被设计成可独立向13个方向自由活动。打个比方,可以前后、上下、左右移动就是3个方向。通过这种方式拇指可与其余手指完成精细的夹取动作,其余手指则被设计成能够张开手指或者精细操控指尖。同时还搭载了触觉传感技术。机器人手的指尖与手掌密布基于压力的触觉传感器,可以感知到接触物体时产生的微小力量变化。
尤其引人注目的是Atlas有“4根”手指,而非5根。此前的试制品有3根,随着量产型出厂增至4根。实务人员在开发Atlas过程中,全天候将自己的小指固定在无名上,并得出判断称:“少1根手指问题不大。”也就是说,考虑到成本、耗电等也没必要将手指增至5根。在年初的美国CES上,现代汽车集团副会长张在勋曾表示:“从4根增至5根不成问题,但考虑了在工厂用起来最合适的方向与成本等。”
在波士顿动力全权负责Atlas的动作操控技术开发的阿尔贝勒托·罗德里格斯表示:“从拇指数量到小指的必要性,我们研讨了多种设计”,“通过实验、模拟、3D打印模型等苦思了最优设计方式,全团队的开发人员亲自将小指固定工作一整天的结果,我们判断,‘少1根手指也可以’。”
评论 (0)